


Í PLCopen stjórnandanum er hnitakerfið viðmiðunarpunkturinn til að skilgreina frelsisgráðurnar sex (DOF). Verkfræðingar þurfa að skilja hvernig mismunandi hnitakerfi hafa samskipti og hvaða rammar eru mikilvægir til að skilja.
Að skilja muninn á hnitakerfum og hvernig þau hafa samskipti sín á milli er lykillinn að því að ná árangri í hreyfistjórnun með því að nota hópa. Í 4. hluta PLCopen, alþjóðlegum staðli fyrir IEC6111-3 forritanlega hreyfistýringu, er hugmyndin um samræmda fjölása hreyfingu sem notar hópa kynnt. Hópur er safn ása sem vinna saman samkvæmt sameiginlegu kerfi til að veita hreyfingu í þrívídd. Sem dæmi má nefna gantry kerfi, liðað arm vélmenni, þríhyrningslaga vélmenni eða tengibúnað; Margir ásar vinna saman til að ná fram fjölvíða hreyfingu tækisins.
Sem hluti af nýju virkninni hefur hugmyndin um hnitakerfi í stýringar orðið mikilvægt efni til að skilja. Hnitkerfið er viðmiðunarpunkturinn sem skilgreinir sex frelsisgráðurnar (DOFs): X, Y og Z fyrir kartesísk hnit og Rx, Ru og Rz hornin sem lýsa snúningsgráðu hvers áss (kölluð Euler horn) .
Hver vélbúnaður, hluti eða vinnueining undir stjórn hefur sitt eigið hnitakerfi. Þar sem PLCopen stjórnandi getur stjórnað mörgum hópum, sem hver vinnur á mörgum hlutum, er mikilvægt fyrir skilning forritara að þekkja hvernig mismunandi hnitakerfi hafa samskipti.
Hvert hnitakerfi hefur uppruna, sem er notað til að skilgreina núllpunktinn í öllum hnitum. Stefna hvers áss er ákvörðuð af hægri reglunni (sjá mynd 1). Ef vísifingur vísar í jákvæða átt X, vísar langfingurinn (í réttu horninu á vísifingur) í jákvæða stefnu Y, og framlengdi þumalfingurinn í jákvæða átt Z.
Hornsáttin er ákvörðuð með hægri spíralreglunni (sjá mynd 2). Þumalfingur vísar í jákvæða stefnu ássins og fingurinn beygir sig um ásinn í jákvæða snúningsstefnu ássins.

Staða mótor
Að lokum stjórnar stjórnandi stöðu einstakra mótora. Hver ás í hópnum hefur sitt eigið áshnitakerfi (ACS), sem er snúningsstaða hreyfilsins. Fyrir flest flókin kerfi, eins og vélmenni með liðhandleggjum, þríhyrningsvélmenni og tengibúnaði, þýðir staðsetning eins áss hnitakerfis ekki að neitt sé gert eitt og sér; Það er í gegnum samhæfingu þessara ása sem staða vélarinnar er ákvörðuð með því að nota hreyfiútreikninga. Þessa útreikninga er hægt að framkvæma innan stjórnandans eða með sjálfstæðum vélmennastýringu.
Grunnhnitakerfið fyrir hvern hóp er vélhnitakerfið (MCS). Vélarframleiðandinn skilgreinir uppruna hnitakerfis vélarinnar. Fyrir vélmenni með liðum armum og þríhyrningslaga vélmenni er það venjulega staðsett á botni vélmennisins. Stýringin framkvæmir síðan hreyfiútreikninga til að ákvarða hnitakerfi verkfæratöflunnar (TPCS), sem er endapunktur vélarinnar sjálfrar. Þetta hnitakerfi sjálft er ekki gagnlegt fyrir forritarann, en það er hægt að nota til að skilgreina uppruna staðsetningar tólsins. Hnífurinn hefur sitt eigið hnitakerfi, nefnilega verkfærahnitakerfið (TCS).
Stöðuskipun
Venjulega er tólið fyrir miðju á enda vélarinnar, þannig að þetta getur verið eins einfalt og offset í plús Z átt hnitakerfis verkfæratöflunnar, og gæti einnig þurft Rz íhlut til að gera grein fyrir snúningi. Verkfærahnitakerfið er oftast notað fyrir hægfara hreyfingu og kennslustöður, en er ekki oft notað í sjálfvirkri hreyfingu. Uppruni verkfærahnitakerfisins er miðpunktur verkfæra (TCP), sem er upphafspunktur skipunartilfærslunnar. Þegar breyting á hnitakerfi vélarinnar er kölluð fram er það miðpunktur verkfæra sem færist í þá stöðu (sjá mynd 3).

Þar sem hver hópur hefur sinn eigin hnitakerfisuppruna, þarf að færa marga hópa í sömu stöðu í rýminu að hver hópur hafi sína eigin stöðuleiðbeiningar miðað við vélhnitakerfisstöðu hans. Til dæmis, ef tvö flutningsvélmenni taka hluti úr sama færibandinu, þá færist hver pallbíll í sömu stöðu á færibandinu, mismunandi leiðbeiningar um staðsetningu vélhnitakerfis eru nauðsynlegar.
Til að einfalda tilfærslu í svipuðum sameiginlegum rýmum er hægt að fá uppruna vélhnitakerfisins fyrir hvern hóp frá uppruna heimshnitakerfisins (WCS), auk offsetjunnar. Hver vinnueining hefur aðeins eina uppsprettu heimsins hnitakerfis. Þegar þú stillir einn hóp þarftu að skilgreina frávik við uppruna heimshnitakerfisins. Þetta gerir mörgum stofnunum kleift að nota sameiginlegt hnitakerfi til að einfalda forritun.
Síðasta hnitakerfið sem þarf að huga að er hnitakerfi íhluta (PCS). Þetta hnitakerfi er notað til að skilgreina staðsetningu og stefnu hvers hlutar í heimsrýminu. Uppruni þessa hnitakerfis er staðsettur á hlutanum og hreyfist með hlutanum. Þetta er gagnlegt þegar unnið er á einstökum hlutum, svo sem í forriti til að velja og setja. Önnur forrit fela í sér færibandaspor, þar sem íhlutir hreyfast eftir færibandi. Í þessu tilviki færist hnitakerfið íhlut miðað við uppruna heimshnitakerfisins og vélhnitakerfisins, þannig að færa miðpunkt verkfæra vélarinnar í tiltekna íhlutahnitakerfisstöðu verður að taka tillit til breytilegrar offsets milli mismunandi hnitakerfi (sjá mynd 4).
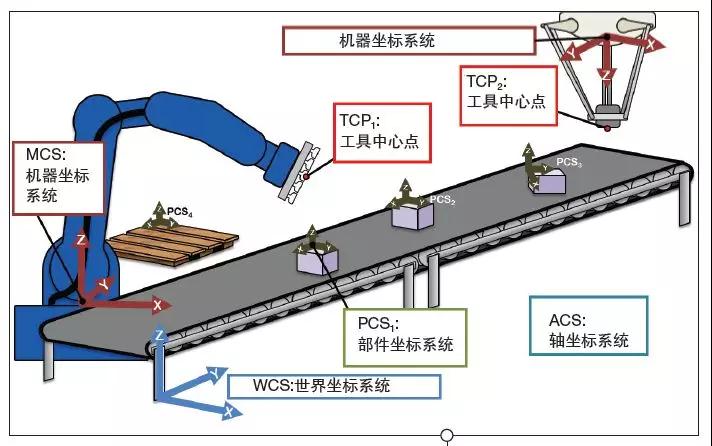
Að skilja muninn á hnitakerfum og hvernig þau hafa samskipti sín á milli er lykillinn að árangursríkri hreyfistýringu með því að nota hópa í IEC. Mismunandi hnitakerfi vinna saman til að ná fram æskilegri aðgerð.
Dæmi um mælingar á færibandi
Í færibandasporunarforriti getur fyrsta skipunin verið að færa miðpunkt verkfæra í hnitakerfi vélarinnar til að staðsetja miðpunkt verkfæra í upphafsstöðu mælingarsvæðisins. Staðsetning og stefna hlutans er skilgreind og mælingarferill sendisins reiknar út frávik hlutans til uppruna hnitakerfis vélbúnaðarvélarinnar. Þessi offset skilgreinir hnitakerfi íhluta hlutans og sambandið milli hnitakerfis vélarinnar og rakningaraðgerðar færibandsins. Frávik hnitakerfis íhluta er stillt þegar hlutinn hreyfist. Notandinn skilgreinir síðan hreyfingu í hlutahnitakerfisrýminu til að taka upp hlutann. Þar sem hnitakerfishlutföll íhluta hafa 6 frelsisgráður er einnig hægt að opna kassann á færibandinu ef þörf krefur. Notandinn framkvæmir síðan tilfærslu í hlutahnitakerfisrýminu til að taka upp hlutinn.
Stilling verkfæra er sjálfkrafa samsvörun við hlutann (ef þörf krefur) og offset á milli hnitakerfa hefur tekið tillit til þessara þátta. Sama staðsetning hlutahnitakerfis er notuð fyrir hvern pallbíl og hluthnitakerfisjöfnun breytist aðeins þegar nýr hluti kemur í ljós. Þar sem færibandasporunaraðgerðin uppfærir stöðugt frávik hnitakerfis íhluta, er miðpunktur verkfæra einnig fylgst með jákvæðri stefnu færibandsins til að leysa hreyfingarvanda íhluta.