


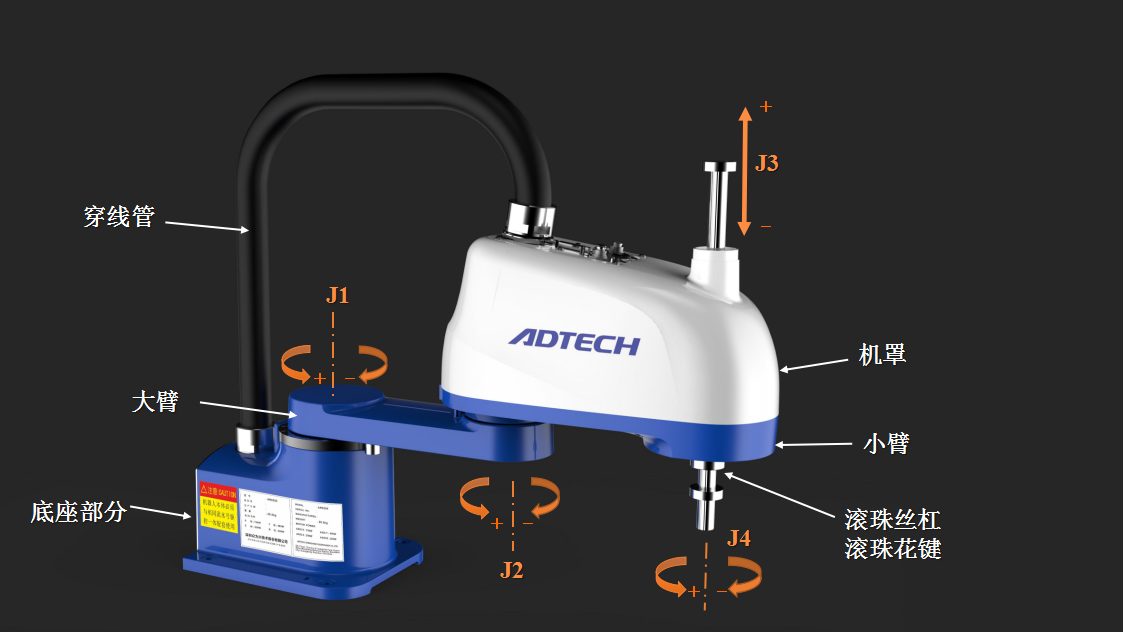
Einkenni vélmennisstýringarkerfisins
Uppbygging vélmennisins samþykkir staðbundna opna tengibygginguna og hreyfing hvers liðs er óháð. Til þess að átta sig á hreyfiferil endapunktsins er þörf á hreyfisamhæfingu margra liða. Þess vegna er stjórnkerfi þess miklu flóknara en venjulegt stjórnkerfi, með eftirfarandi eiginleika:
1. Vélmennastýring er nátengd burðarvirki og gangverki. Hægt er að lýsa ástandi vélmennahöndarinnar með ýmsum hnitum. Samkvæmt þörfinni á að velja mismunandi viðmiðunarhnitakerfi og gera viðeigandi hnitabreytingu;
2. Það er oft nauðsynlegt að leysa fram og aftur vandamál hreyfingar. Að auki er einnig nauðsynlegt að huga að áhrifum tregðukrafta, ytri krafta (þar á meðal þyngdarafl), Coriolis krafta og miðkrafta.
3, einfalt vélmenni hefur líka að minnsta kosti 3 til 5 frelsisgráður, flóknari vélmenni hafa meira en tugi, eða jafnvel heilmikið af frelsisgráðum. Hvert frelsisstig inniheldur almennt servóbúnað, sem verður að samræma til að mynda fjölbreytilegt stjórnkerfi.
4. Lífrænt samræma mörg sjálfstæð servókerfi til að láta þau starfa í samræmi við mannlegan vilja og jafnvel gefa vélmenninu ákveðna greind. Þetta verkefni er aðeins hægt að klára með tölvu. Þess vegna verður stýrikerfi vélmenna að vera tölvukerfi.
5, stærðfræðilíkanið sem lýsir ástandi og hreyfingu vélmennisins er ólínulegt líkan, með mismunandi ástandi og breytingum á ytri kröftum, breytur þess eru einnig að breytast og enn eru tengingar milli breytanna.
6, hreyfingu vélmennisins er hægt að ná með mismunandi leiðum og leiðum, því er "ákjósanlegur" vandamál. Háþróuð vélmenni geta notað gervigreindaraðferðir til að koma upp risastórum upplýsingagrunni með tölvum, með hjálp upplýsingagrunns fyrir eftirlit, ákvarðanatöku, stjórnun og rekstur.
Hefðbundnar sjálfvirkar vélar einbeita sér ekki að eigin aðgerðum, en stýrikerfi iðnaðar vélmenni einbeitir sér meira að sambandi líkamans og rekstrarhlutarins.
Þess vegna er vélmennisstýringarkerfið tengt, ólínulegt fjölbreytilegt stjórnkerfi sem er nátengt hreyfifræði og gangverki.
Þar sem raunverulegt vinnuaðstæður er ólíkt geta verið margvíslegar mismunandi stjórnunaraðferðir, allt frá einfaldri forritunarsjálfvirkni, örgjörvastýringu til lítillar tölvustýringar og svo framvegis.
Eiginleikar og grunnkröfur vélmennisstýringarkerfisins
Til að innleiða góða stjórn á vélmenninu er mikilvægt að þekkja eiginleika hins stýrða vélmenni og af því sem við vitum um gangverki vélmennisins hefur það eftirfarandi eiginleika:
1. Kjarninn í vélmenni er ólínulegt kerfi. Það eru margir þættir sem valda ólínuleika vélmennisins, svo sem uppbygging, flutningshlutar, akstursíhlutir og svo framvegis.
2. Það eru tengingaráhrif á milli liðanna sem koma fram sem hreyfing ákveðins liðs. Það verða kraftmikil áhrif á aðra liðamót þannig að hver liður þarf að þola truflun sem stafar af hreyfingum annarra liða.
3, er tímabreytilegt kerfi og breytileikar breytast með stöðu liðahreyfingarinnar.
Frá sjónarhóli notkunar er vélmennið sérstakur sjálfvirknibúnaður og stjórn þess hefur eftirfarandi eiginleika og kröfur:
1, samhæfingarstýring á fjölása hreyfingu til að búa til nauðsynlega vinnuferil. Vegna þess að handarhreyfing vélmennisins er samsetning allrar sameiginlegrar hreyfingar, til að láta höndina hreyfast samkvæmt settum lögum, er nauðsynlegt að stjórna samhæfingu hvers liðs, þar með talið hreyfiferil, aðgerðaröð og aðra þætti samhæfingar.
2, mikil staðsetningarnákvæmni, stórt hraðasvið
3. Staða villuhlutfall kerfisins ætti að vera lítið
4. Hraðaskekkjustuðull hvers liðs ætti að vera eins samkvæmur og mögulegt er
5, staðsetja ekki yfirskot, kraftmikið svar eins hratt og mögulegt er
6, þarf að nota plús (mínus) hraðastýringu
7, frá rekstrarlegu sjónarhorni, þarf stjórnkerfið að hafa gott mann-vél tengi, eins langt og hægt er til að draga úr kröfum til rekstraraðila
8. Frá sjónarhóli kerfiskostnaðar er nauðsynlegt að draga úr vélbúnaðarkostnaði kerfisins eins mikið og mögulegt er og fleiri hugbúnaðarservóaðferðir eru notaðar til að bæta afköst stjórnkerfisins
Vélmenni stjórnunarhamur:
Það er enginn samræmdur staðall fyrir flokkun iðnaðar vélmenna stjórnunarhams:
1. Aðgerðarstýringarstilling fyrir vélmenni
2. Vélmenni hreyfistýringarhamur
(1. Vélmennistöðustýringarhamur: staðsetningarstýringarhamur - föst staðsetningarstilling, fjölpunktastöðustilling, servóstýringarhamur; Leiðarstýringarhamur: samfelld brautarstýring, punkt-til-punktstýring)
(2. Hraðastýringarstilling vélmenna: hraðastýringarstilling - föst hraðastýring, breytileg hraðastýring; Hröðunarstýringarstilling - föst hröðunarstýring, breytileg hröðunarstýring)
(3. Stjórnunarhamur vélmennakrafts)
Vélmenni aðgerðarröð stjórnunarhamur
3. Robot kennslu stjórnunarhamur
(1. Kennsla með raunverulegu vélmenni: bein kennsluaðferð - aflstigið er aðskilið frá kennslu og servóstigið er tengt kennslu; Fjarstýring kennsluaðferð - kennslubox kennsluaðferð, stýripinnakennsluaðferð, meistaraþrælkennsluaðferð)
(2. Engin vélmennakennsla: óbein kennsluaðferð - númer vélmenna líkans, sérstakt tólanúmer; kennsluaðferð án nettengingar -- töluleg innsláttarsýning, grafísk sýning, hugbúnaðartungumálakennsla)
Vélmenni stjórnkerfi uppbygging og vinnuregla
Iðnaðarvélmennakerfi er venjulega skipt í tvo hluta: vélbúnaðarhlutann og stjórnkerfið. Þættirnir í stýrikerfi vélmenna eru aðallega vélbúnaðarkerfi og rekstrarstýringarhugbúnaður, inntaks-/úttaksbúnaður og tæki, drifkerfi, skynjarakerfi.
Stýrikerfi iðnaðar vélmenni er mikilvægur hluti af vélmenni til að klára verkefnið sem á að ákvarða. Grunnaðgerðirnar eru:
1. Minni virka
2. Kennsluaðgerð
3, með snertivirkni jaðarbúnaðar
4, hnitastillingaraðgerð
5, man-vél tengi
6. Skynjaraviðmót
7. Staðsetning servó virka
8. Bilunargreining og öryggisverndaraðgerð