


Að velja servómótorkerfi fyrir vélhönnun hefst með því að skilja íhlutina sem mynda servómótorinn eða servódrifkerfið. Servókerfi eru lokuð lykkjukerfi sem notuð eru til að stjórna ákveðnum æskilegum hreyfingum. Þau innihalda endurgjöfarbúnað sem veitir stöðugar upplýsingar milli mótorsins og ökumanns til að stjórna nákvæmlega stöðu, hraða og tog vélbúnaðarins sem ekið er.
QXR Hágæða DDR mótor servó bílstjóri
Venjulega eru servóhönnun mjög kraftmikil kerfi sem fela í sér að keyra álag til að hraða og hægja hratt. Þeir starfa í fjórum fjórðungum, sem þýðir að þeir geta stjórnað tog og hraða, bæði jákvæðum og neikvæðum.
Servódrifið val krefst kerfisbundinnar lausnar. Með öðrum orðum, heildræn nálgun sem tekur mið af heildar vélrænum, rafmagns- og forritunarbreytum. Kerfið felur í sér að ákvarða vélrænt álag, hreyfiferla (þar á meðal staðsetningarkröfur), eiginleika servómótora og umhverfið þar sem mótorinn og aðrir íhlutir eru staðsettir; Sérstaklega þegar mótorinn er í gangi á næstum stöðugum hraða hefur það áhrif á fullunnar vörur, efni og/eða ferlið sjálft.
Vélrænni álags- og hreyfiferilbreytur
Við skulum byrja á því að skilja hvað kröfur um vélræna álag og hreyfingu þýða. Grunneðlisfræði Newtons heldur því fram að kraftur (eða tog í snúningsstefnu) sé í réttu hlutfalli við massa (snúningstregðu) sinnum hröðun, óháð því hvort hröðun er jákvæð eða neikvæð. Í samhengi við hreyfihönnun hefur vélasmíði sín eigin gæði og gæði álagsins sem hún ber.
Þess vegna er mikilvægt að ákvarða vélrænu hlutana - sérstaklega gæði hreyfingar og æskilega hreyfingarferil. Aðferðir til að breyta snúningshreyfingu í línulega hreyfingu eru mjög mismunandi og hafa áhrif á þætti eins og nákvæmni, álag, hreyfingar og umhverfi.
Þegar vélbúnaðurinn sem notaður hefur verið skilinn er mikilvægt að skilja hreyfivirknina til að ákvarða bestu servómótorlausnina. Hreyfingarferillinn felur ekki aðeins í sér hreyfingu frá einum stað til annars, heldur einnig þær aðgerðir sem hægt er að nota í þeirri hreyfingu, eins og þrýstinginn sem tengist vinnslu hlutanna. Hröðun, samræmd og hraðaminnkun, svo og dvalar- og hlétímar, eru allir innifaldir í heildarhreyfingarferli kerfisins. Flokkunarhreyfingar geta verið einföld þríhyrningshreyfing, breytileg trapisulaga eða 1/3-1/3-1/3 (skilvirkasta hreyfing sem tengist RMS tog).
Servo kerfi val og val tól
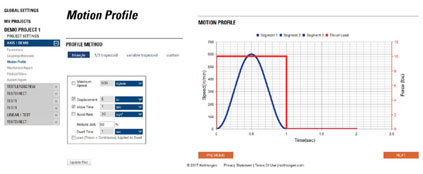
Margir framleiðendur bjóða upp á val- og valverkfæri til að hjálpa notendum að byggja upp hreyfisnið út frá hreyfikröfum forrita þeirra. Flest hugbúnaðarverkfæri, eins og Kollmorgen's Motioneering vettvangur, veita margvíslegar hreyfilýsingar til að hjálpa þér að reikna út hröðun, hreyfingartíma, vegalengd, hraða og dvalartíma. Mynd 1 sýnir grunnferilinn 1/3-1/3-1/3, með 50 prósenta hröðun innleidd til að jafna hröðunina. Í þessu dæmi völdum við að færa 8 tommur á 1 sekúndu og nota 50 prósenta hröðun og 2 sekúndna dvalartíma. Kerfið reiknar hreyfingu út frá 1/3 hröðunartíma, 1/3 stöðugum hraða og 1/3 hraðaminnkun. Hámarkshraði sem tólið reiknar út er 720in/mín. Þú getur séð útlínur „S“ ferilsins (byggt á 50 prósenta hröðun). Að auki, fyrir þessa hreyfingu, má sjá að þrýstiálagi (rauð lína) er beitt á þverhluta hreyfingarinnar -- þessi hreyfikúrfa er líklega í vinnslu. Einnig má líta á dvalartíma sem 3 sekúndur. Dvalarhlutinn er mikilvægur vegna þess að allar færibreytur sem tengjast þessari línu verða notaðar til að reikna út RMS togið, sem verður mælikvarði sem við notum til að velja réttan mótor. Auk hreyfiferla er einnig mikilvægt að skilja raunverulegar staðsetningarkröfur álags hvað varðar upplausn, nákvæmni og endurtekningarhæfni. Þetta mun verða fyrir beinum áhrifum af vali á endurgjöfartækjum og (meira marktækara) af tómu skriðþunga vélrænna festinga í formi úthreinsunar og sveigjanleika.
Nema hönnunin geti notað beindrifsmótorlausn, mun hún innihalda einhvers konar vélrænni gírskiptingu. Snúningur línuleg aflflutningur (sem breytir afköstum snúningsmótors í bolsferð) er hægt að ná með trissudrifi, eða með skrúfubúnaði, svo sem kúluskrúfum. Snúningsdrifið inniheldur gírkassa eða reimdrif þannig að hægt er að nota trissur af ýmsum stærðum sem retarder. Í sumum forritum stuðla hlutarnir sem verið er að færa verulega til heildar hreyfimassans. Sérstakt tilvik er massi vélskafts sem þarf að færa til að breyta -- eins og í dreifingu eða vinnslu vélfærakerfis. Heildarálagsbreytingin getur verið þáttur í að stilla servódrifið.
Íhlutir á hreyfingu verða að leggja saman tregðu sína og endurspegla hana aftur til mótorskaftsins. Auk tregðu þarf að huga að ytri kröftum, núningi og óhagkvæmni.
Umhverfissjónarmið í servóhönnun
Það er ekki búið enn. Þegar servóhönnunin er ákvörðuð geta aðeins ákveðnar tiltækar aðferðir á hagkvæman og skilvirkan hátt veitt nauðsynlega hreyfingu, burðargetu og nákvæmni. Eitt atriði sem oft er gleymt er umhverfið sem servókerfið starfar í. Flestir servómótorar eru metnir til að starfa við 40C - mjög hlýtt umhverfi, en dæmigert í mörgum verksmiðju- og iðnaðarstillingum.
Hitaviðnám rafeindabúnaðarins í akstri er ekki mjög hátt og þar sem þeir eru einnig metnir við 40 gráður C, er áskorun að stjórna umhverfishitastigi þar sem þeir starfa. Venjulega er þvinguð kæling í stjórnskápnum nauðsynleg til að viðhalda réttum umhverfisaðstæðum (hitastig og raki). Því þarf að huga að staðsetningu mótorsins og ökumanns. Auðvitað er hægt að setja mótorinn eða samþætta hann beint í tækið til að knýja burðarbúnaðinn. Aftur á móti er drifið í miðstýrðri lausn staðsett í stjórnskáp -- það þarf venjulega að kæla það.
Framleiðendur skilgreina afköst mótor að hluta í samræmi við umhverfisaðstæður sem mótorinn starfar við. Eins og fram kemur hér að ofan gera margir hönnuðir ráð fyrir að mótorinn sé metinn fyrir umhverfishitastig upp á 40 gráður C, en stundum er mótorforskrift upp á 25 gráður C veitt. Þess vegna ætti að huga að birtum viðmiðunargildum þegar forskriftir eru skoðaðar. Ef umhverfishiti vélarinnar fer yfir nafn umhverfishitastigs mun mótorinn ekki ná nafnafli.
Aðrar umhverfisaðstæður geta haft áhrif á málningu á mótorum og innsigli og öðrum vélrænum undirhlutum. Ryk, óhreinindi, raki, úðaskolun, hreinlætiskröfur, sprengifimt umhverfi, lofttæmi og geislun þurfa allir sérstakan servómótor með eðliseiginleikum sem eru sniðin að núverandi erfiðu umhverfi.
Valferli
Við ákvörðun á nauðsynlegri samsetningu mótor/drifkerfis er stór hluti af snemmbúnu valinu vélrænni og umhverfislegur. Nú, þegar notandi velur endanlega vöru, þarf að huga að þeim kerfishlutum sem eftir eru sem kerfið inniheldur. Vélrænir þættir og umhverfisþættir munu halda áfram að hafa áhrif á endurgjöfarþætti, raflögn og endanlegt val á stjórnunararkitektúr.
Athugasemdir um endurgjöf og eiginleika servómótora
Samkvæmt skilgreiningu eru servókerfi með endurgjöfartæki sem mæla hraða, staðsetningu og aðrar kerfisbreytur meðan á notkun stendur. Framleiðendur geta haft takmarkaða möguleika, en það er mikilvægt að íhuga vandlega sérstakar notkunarfæribreytur, þar á meðal höggálag og staðsetningarnákvæmni sem og endurtekningarhæfni. Snúningsspennar hafa oft framúrskarandi afköst í erfiðu umhverfi, sérstaklega fyrir meiri höggálag. Snúningsspennir er snúningsspennir sem samanstendur af vindaspólu með stator- og snúningshlutum í kringum kjarnann. Þessi smíði gerir kleift að nota hærri hitastig og meira umburðarlyndi fyrir miklu höggálagi en kóðarar sem geta innihaldið glerdiskaþætti.
Sinusoidal kóðarar geta veitt háa upplausn, allt að 24 bita og meira, fyrir bestu staðsetningu nákvæmni. Sumir blendingarkóðarar geta veitt styrkleika snúningsspenni með betri upplausn. Þessir snjallkóðarar eru byggðir á snúningsspennum með rafeindahlutum sem túlka sinus- og kósínusmerki og breyta þeim í háupplausn stafrænt merki sem verður sent til servódrifs til notkunar í hraða- og stöðuviðbrögðum.
Eins og er, bjóða nýjustu umritararnir upp á margs konar samskiptareglur (EnDAT, BiSS og DSL) og veita háa upplausn og litla hávaða til að hjálpa til við að ná hámarks endurgjöfarmerkjum til servóstýringa og stýringa.
Annað endurgjöf val sem fer eftir umsóknarkröfum er hvort þú vilt algera eða stigvaxandi endurgjöf. Í snúningskerfi geturðu talið frá 0 þegar þú hefur lokið 360 gráðu snúningi með einni snúningi á búnaði. Multiturn alger kóðarinn lætur kerfið vita staðsetningu sína, ekki aðeins stöðu mótorsins í 360 gráðu snúningi, heldur einnig fjölda snúninga sem hann hefur lokið í hvora átt. Þannig að það veit nákvæmlega hvar það er. Það er mikilvægt að vita þetta og hvar verkfærin og aðrir ásar eru staðsettir. Einfaldir stigvaxandi kóðarar geta aftur á móti ákvarðað stöðuna í einum snúningi, en aðeins eftir að hafa fundið núll í virkjunarlotunni. Þar af leiðandi mun notandinn ekki vita hversu mörgum lotum hefur verið lokið eða jafnvel algera stöðu
í 360 gráðu snúningi þegar kveikt er á honum.
Til viðbótar við servómótorinn og servódrifinn sjálft er raunveruleg tenging þar á milli einnig mikilvæg. Sveigjanleiki snúrunnar (skilgreindur af leyfilegum beygjuradíus) er mikilvægt atriði, sérstaklega þegar kapallinn hreyfist með skaftinu.
Lengd kapals getur verið takmörkuð af gerð kóðara sem verið er að skoða. Kapalbreytur eins og viðnám og spennufall, ásamt merkisstyrk kóðara, eru lykilþættirnir þegar litið er til lengdar. Sum nýrri tækja sem boðið er upp á á markaðnum senda raðupplýsingar til ökumanna (eins og DSL, EnDat og BiSS) á mjög háum flutningshraða, sem verður fyrir áhrifum af lengd, sérstaklega viðnám og merki-til-suðhlutfalli. Jafnvel tengið gegnir hlutverki í "feedback" lykkjunni, þar sem tengið þarf að vinna úr hinum ýmsu merkjum sem myndast frá þessum tækjum. Annar kapallengdarstuðull sem tengist vélarafli er tengdur háu skiptitíðnunum sem taka þátt í PWM ökumönnum nútímans. Það er hávaði í rafmagnssnúru mótorsins. Þegar strengurinn verður lengri og nálgast helming tíðnibylgjulengdarinnar á kaplinum myndast loftnet. Loftnetið mun senda eða taka á móti upplýsingum (í þessu tilfelli myndar hávaða) sem ætti ekki að vera til staðar í hágæða kerfi.
Síðasta færibreytan: hreyfistýring og netkerfi -- miðstýrt á móti dreifð
Lokaatriði sem getur valdið tvíverknaði á heildarhönnunarferlinu (og breytt öðrum tilgreindum hlutum hönnunarinnar) er kerfisarkitektúrinn. Verkfræðingurinn verður að spyrja: Ætti ég að einbeita mér að miðstýrðu stjórnkerfi með ökumönnum, stýribúnaði og rafeindabúnaði sem er pakkað inn í miðstýrðan skáp, eða er arðbærara og hagkvæmara að dreifa ökumönnum um vélina (dreifð kerfisaðferð)? Vél með mörgum ásum, sem gæti verið dreifð yfir vélina, væri tilvalinn kandídat fyrir dreifða lausn. Þessi aðferð getur dregið verulega úr kröfum um snúrur og sparað kostnað sem tengist raflögnum á löngum snúrum og kapalraufunum og stuðningunum sem fylgja þessum snúrum. Að auki minnkar það að færa ökumanninn út úr vélinni stærð skápsins sem þarf til að hýsa stjórn- og rafeindaíhluti, sem dregur aftur úr kostnaði og kælingu í skápnum. Á hinn bóginn munu vélar sem eru nettar og hafa færri ása ekki njóta góðs af hefðbundinni
miðstýrð nálgun.
Niðurstaða
Það er margt sem þarf að hafa í huga þegar servókerfi er valið fyrir forrit, sem mörgum hefur verið lýst í þessari grein. Annað val sem hefur áhrif á val á íhlutum stjórnar kerfinu. Stýrigerðin er venjulega tilgreind á frumstigi í umræðum um hönnun véla og fer eftir ýmsum þáttum, en stýrivalið læsir venjulega vali á samskiptastöðlum fyrir vettvangsrútu.